問題
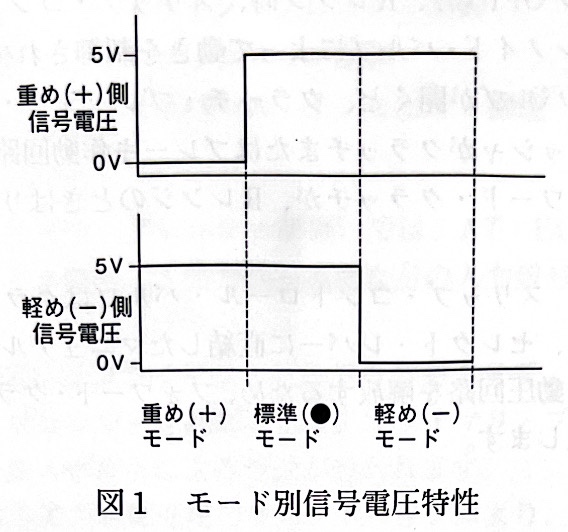
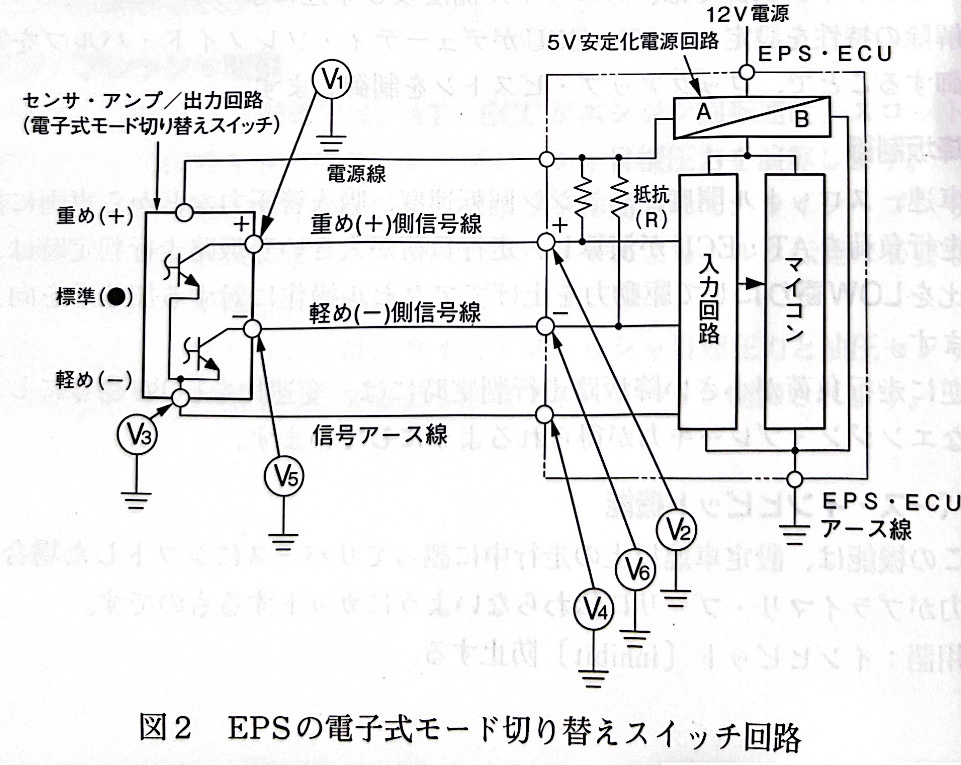
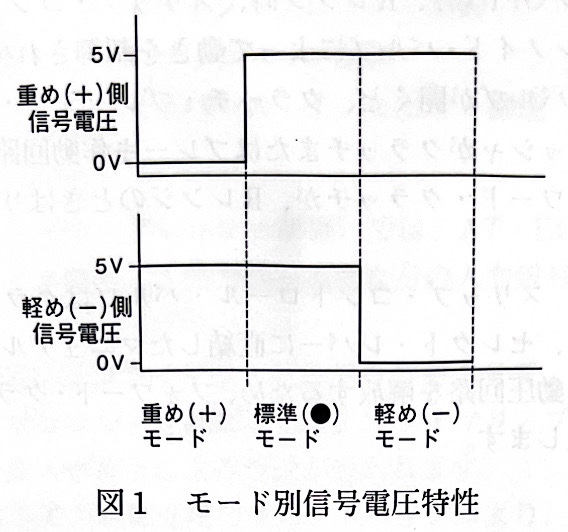
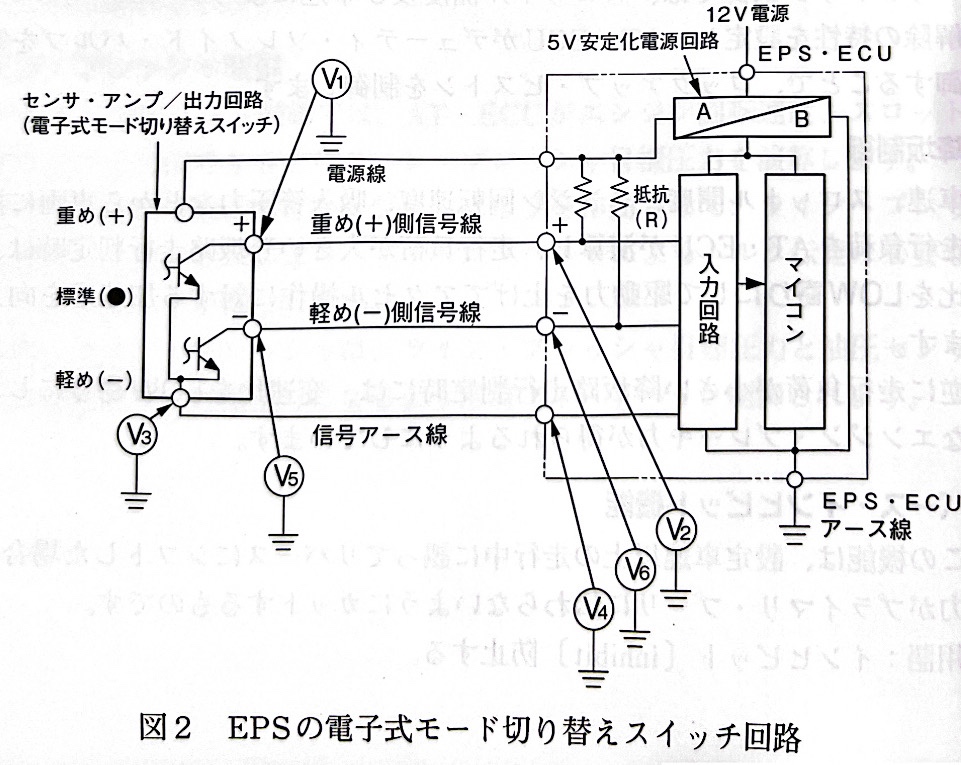
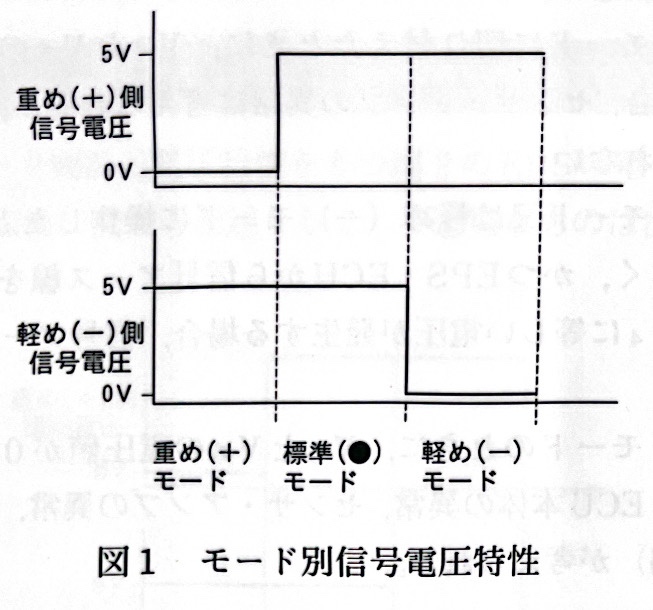
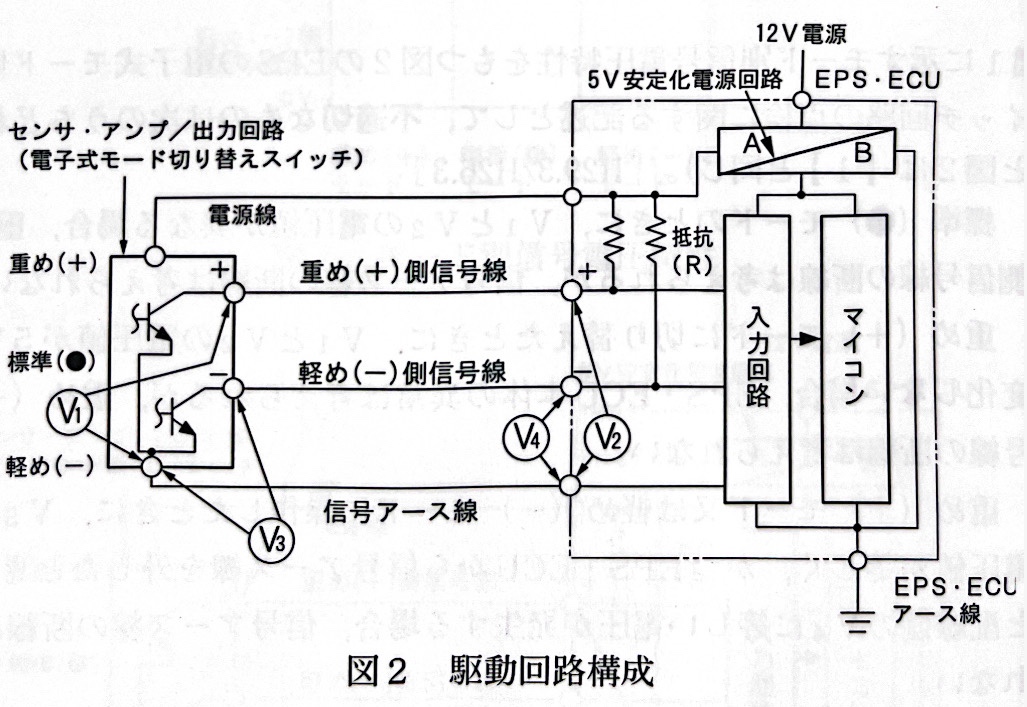
【1】図1に示すモード別信号電圧特性をもつ図2のEPSの電子式モード切り替えスイッチ回路の点検に関する記述として,不適切なものは次のうちどれか。 [R4.3]
問題
【2】図1に示すモード別信号電圧特性をもつ図2のEPSの電子式モード切り替えスイッチ回路の点検に関する記述として,不適切なものは次のうちどれか(図1と図2は【1】と同じ)。[H29.3/H26.3]
問題
【3】図1に示すモード別信号電圧特性をもつ図2のEPSの電子式モード切り替えスイッチ回路の点検に関する記述として,適切なものは次のうちどれか。 [R3.3/H27.3]
問題
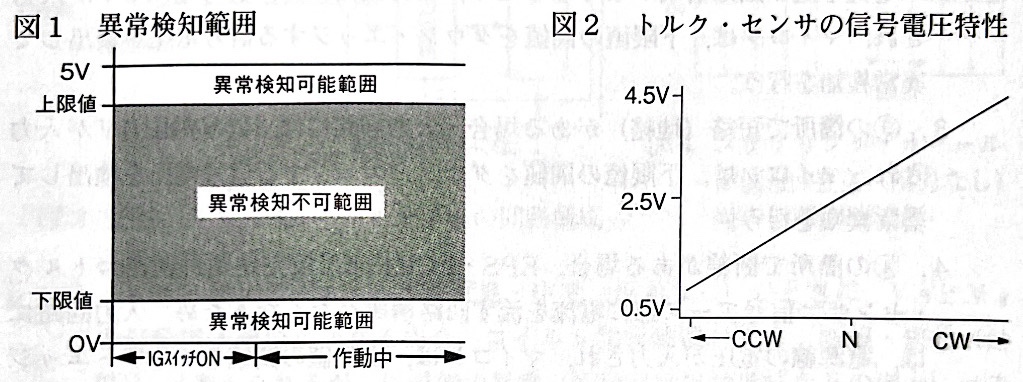
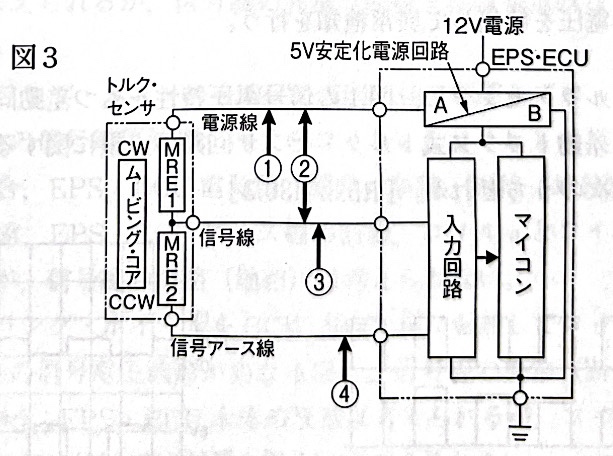
【1】EPSのトルク·センサに,図1の異常検知範囲と,図2の信号電圧特性をもつMREセンサを用いた,図3のトルク·センサ回路のIGスイッチON時における異常検知に関する記述として,不適切なものは次のうちどれか。[H25.3]
問題
【2】EPSのトルク·センサに,図1の信号電圧特性をもつ差動同軸トランスを用いた図3の差動トランス式トルク·センサ回路の点検に関する記述として,適切なものは次のうちどれか。[R5.3/H30.3]
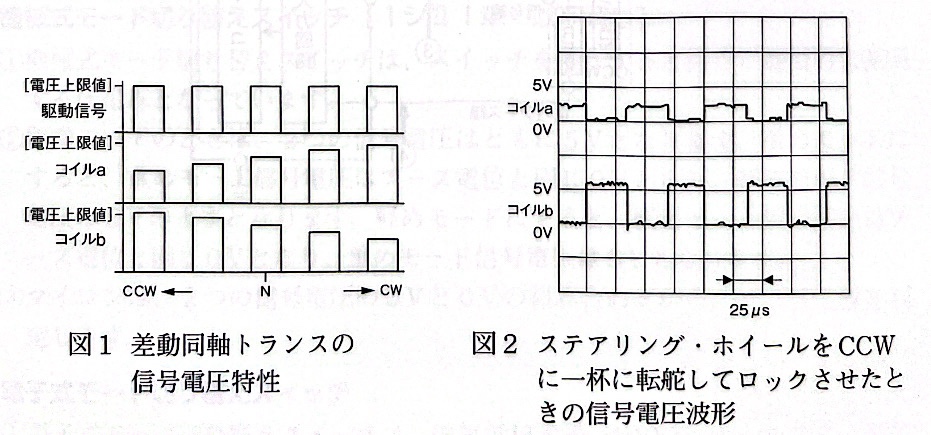
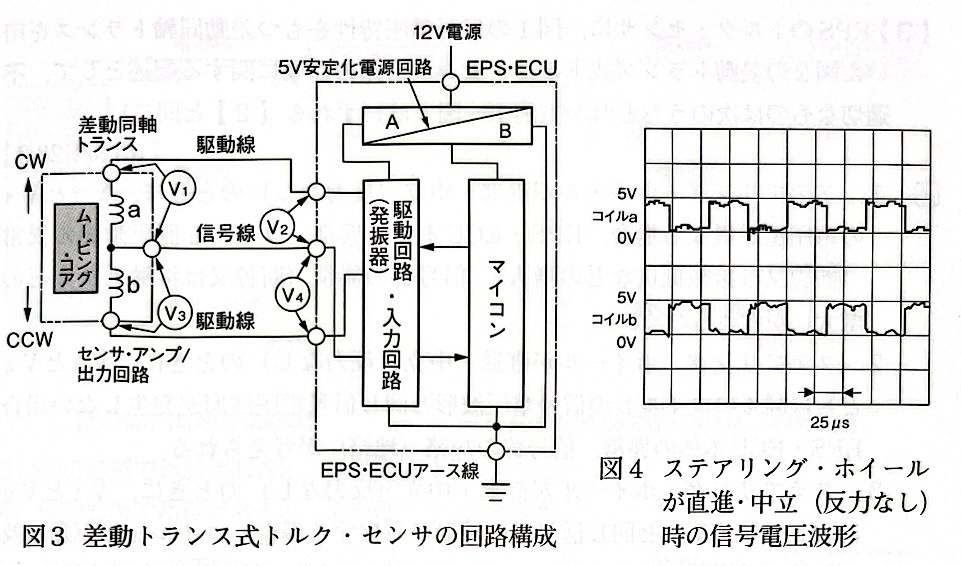
問題
【3】EPSのトルク·センサに,図1の信号電圧特性をもつ差動同軸トランスを用いた図2の差動トランス式トルク·センサ回路の点検に関する記述として,不適切なものは次のうちどれか(図1~図4はいずれも【2】と同じ)。 [R3.3/H28.3]
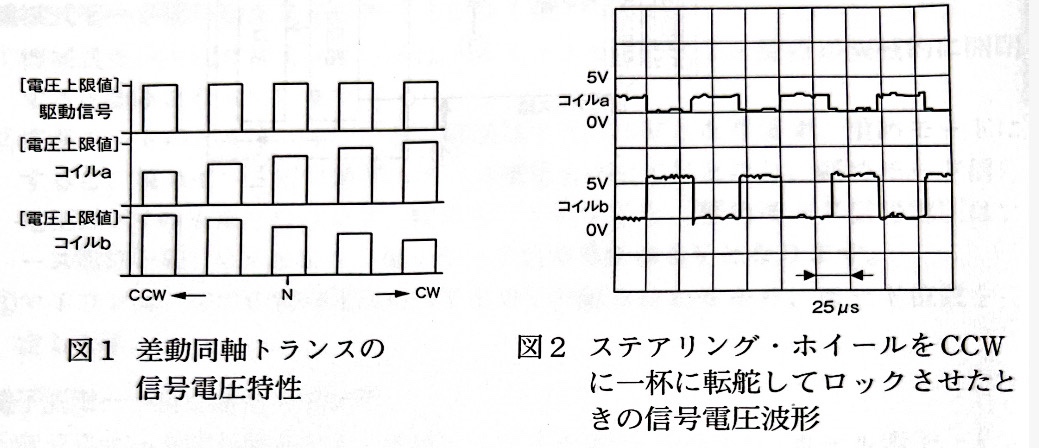
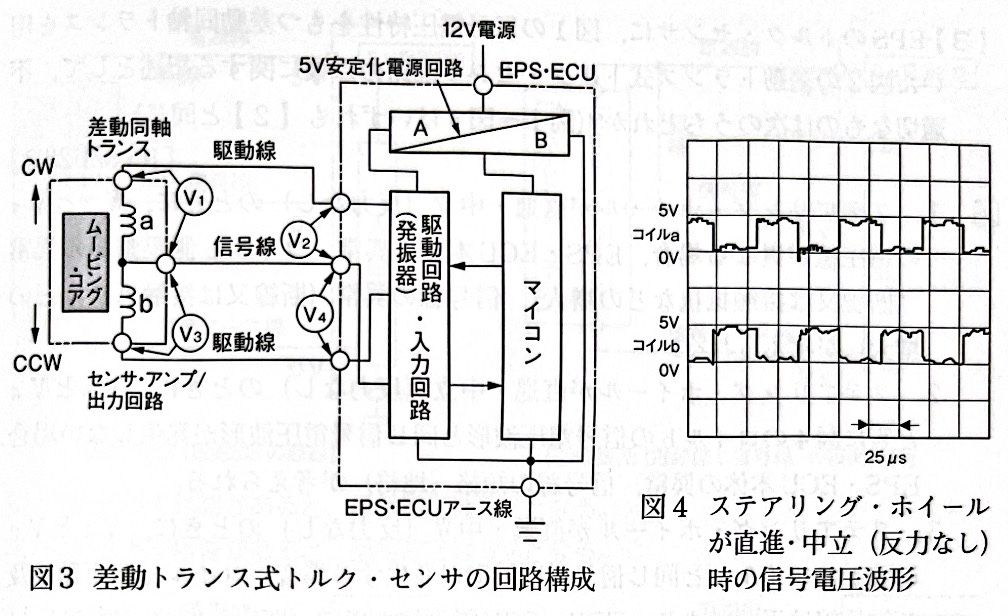
問題
【1】EPSにおけるセンサと図に示すマイコンが異常検知できる範囲の組み合わせとして,適切なものは次のうちどれか。[R3.3]
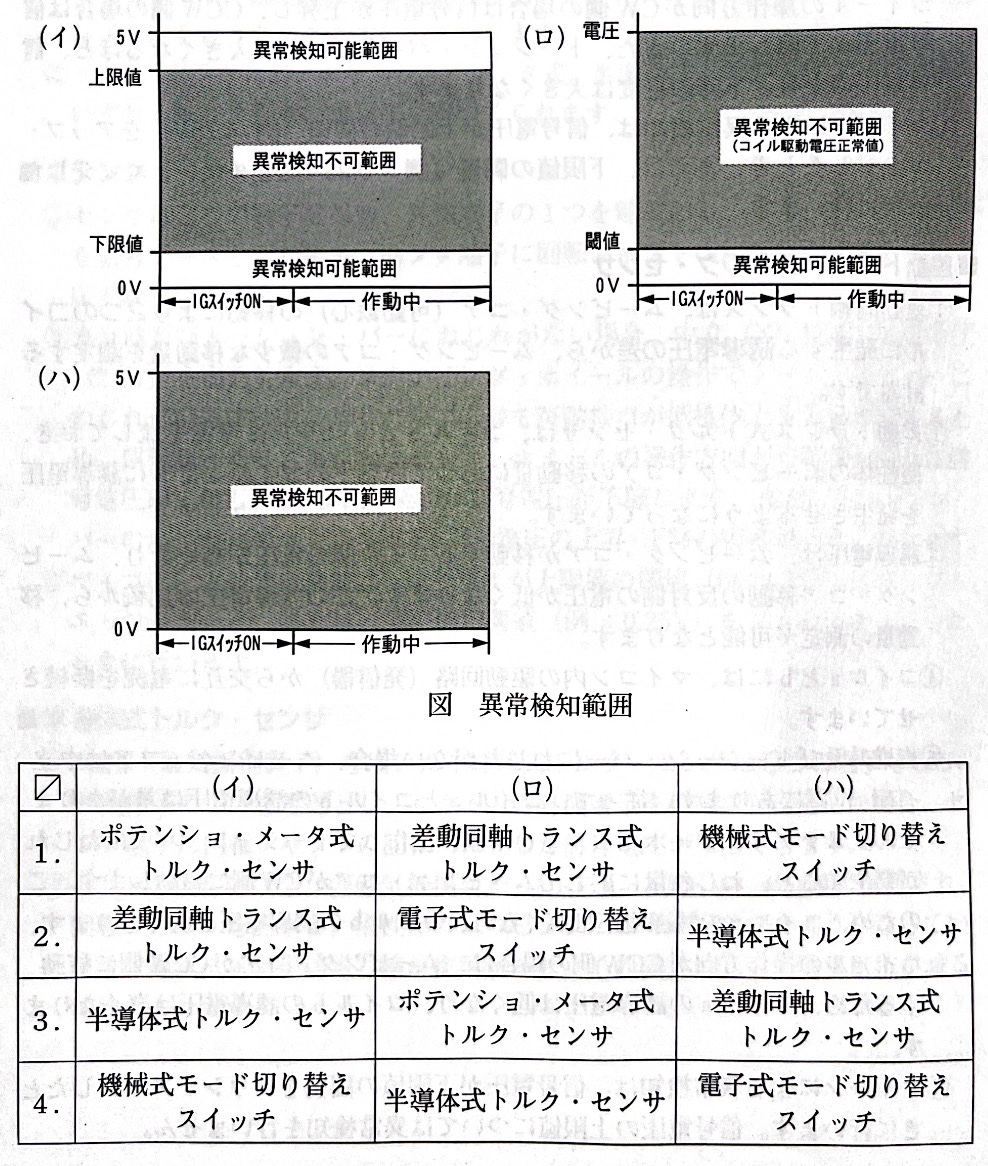
問題
【2】EPSにおけるセンサと図に示すマイコンが異常検知できる範囲の組み合わせとして,適切なものは次のうちどれか。[H26.3]
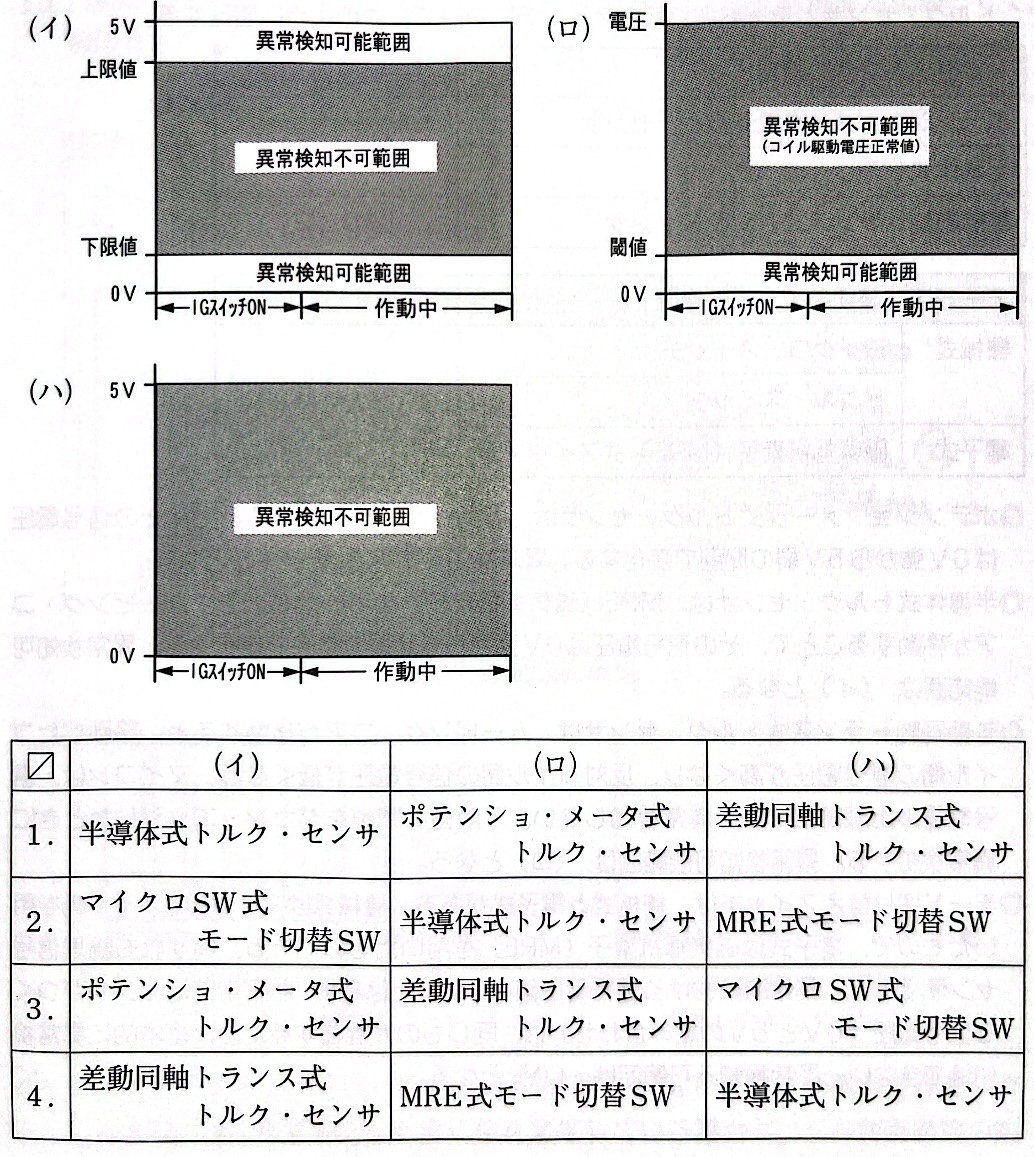
問題
【1】図1に示すEPSのDCブラシ·モータの駆動回路の点検に関する記述として,適切なものは次のうちどれか。[H31.3/H26.3]
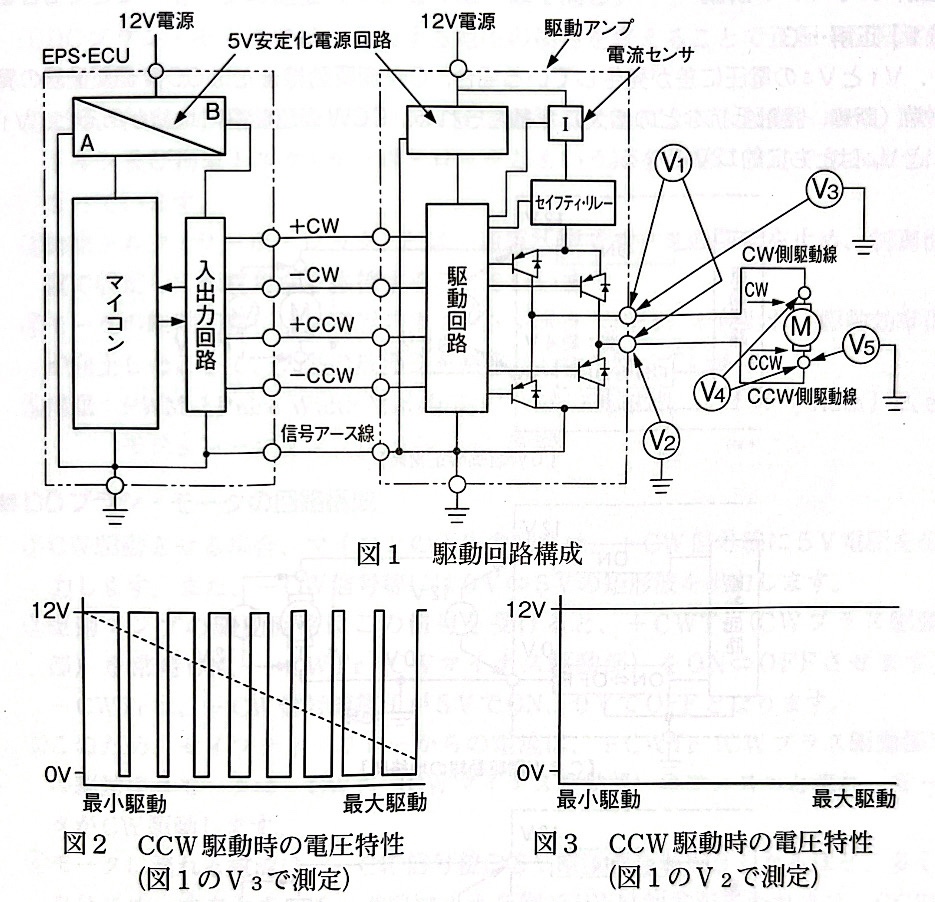
問題
【1】図に示すEPSのDCブラシレス·モータの回路で,ステアリング·ホイールを右旋回方向(CW)に一定操舵力で操舵しているときの回路点検に関する記述として,不適切なものは次のうちどれか。ただし,回路中のロード·リミッタの作動やフィードバック·センサの異常の影響はないものとする。[H25.3]
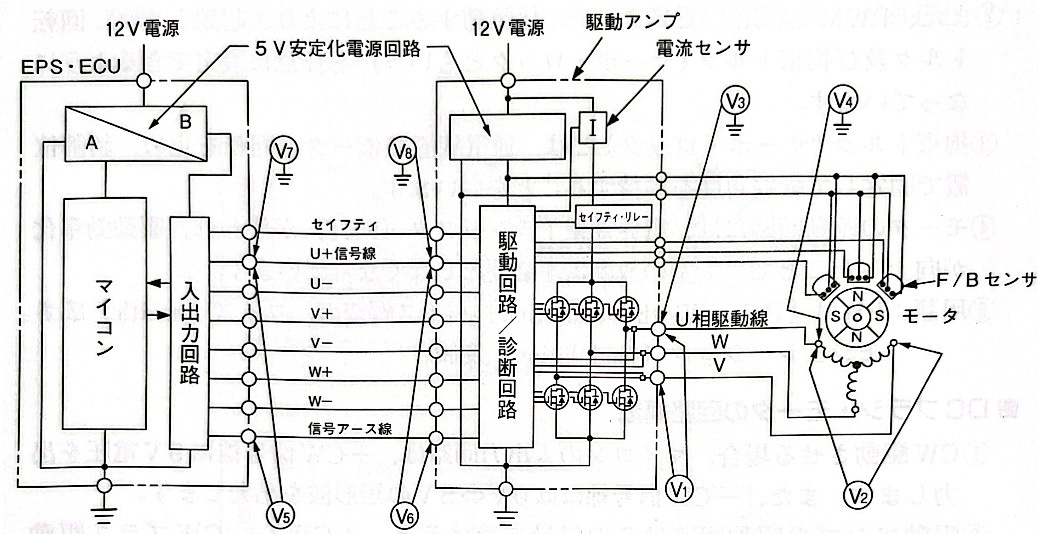
電動式パワーステアリング(EPS)
 暗記メーカー
得点
0 / 10
正答率
0%
正解: 0
不正解: 0
未解答: 10
サーキットテスター

サーキットテスター
吉沢和樹 · 38回閲覧 · 10問 · 3年前サーキットテスター
サーキットテスター
38回閲覧 • 10問 • 3年前オシロスコープ
オシロスコープ
吉沢和樹 · 4回閲覧 · 9問 · 3年前オシロスコープ
オシロスコープ
4回閲覧 • 9問 • 3年前記述問題 上下巻
記述問題 上下巻
吉沢和樹 · 4回閲覧 · 402問 · 2年前記述問題 上下巻
記述問題 上下巻
4回閲覧 • 402問 • 2年前リニア信号センサ
リニア信号センサ
吉沢和樹 · 14問 · 3年前リニア信号センサ
リニア信号センサ
14問 • 3年前記述問題 上巻
記述問題 上巻
吉沢和樹 · 7回閲覧 · 140問 · 3年前記述問題 上巻
記述問題 上巻
7回閲覧 • 140問 • 3年前記述問題 下巻
記述問題 下巻
吉沢和樹 · 261問 · 2年前記述問題 下巻
記述問題 下巻
261問 • 2年前記述問題 上下巻
記述問題 上下巻
吉沢和樹 · 4回閲覧 · 402問 · 2年前記述問題 上下巻
記述問題 上下巻
4回閲覧 • 402問 • 2年前記述問題 上巻
記述問題 上巻
吉沢和樹 · 5回閲覧 · 140問 · 2年前記述問題 上巻
記述問題 上巻
5回閲覧 • 140問 • 2年前記述問題 下巻
記述問題 下巻
吉沢和樹 · 4回閲覧 · 261問 · 2年前記述問題 下巻
記述問題 下巻
4回閲覧 • 261問 • 2年前計算特化
計算特化
吉沢和樹 · 25回閲覧 · 43問 · 3年前計算特化
計算特化
25回閲覧 • 43問 • 3年前スイッチング駆動アクチュエーター
スイッチング駆動アクチュエーター
吉沢和樹 · 7回閲覧 · 14問 · 3年前スイッチング駆動アクチュエーター
スイッチング駆動アクチュエーター
7回閲覧 • 14問 • 3年前リニア駆動アクチュエーター
リニア駆動アクチュエーター
吉沢和樹 · 10回閲覧 · 7問 · 3年前リニア駆動アクチュエーター
リニア駆動アクチュエーター
10回閲覧 • 7問 • 3年前通信関係
通信関係
吉沢和樹 · 4回閲覧 · 10問 · 3年前通信関係
通信関係
4回閲覧 • 10問 • 3年前制御関係
制御関係
吉沢和樹 · 3回閲覧 · 9問 · 3年前制御関係
制御関係
3回閲覧 • 9問 • 3年前ハイブリッド車
ハイブリッド車
吉沢和樹 · 12問 · 3年前ハイブリッド車
ハイブリッド車
12問 • 3年前圧縮天然ガス自動車
圧縮天然ガス自動車
吉沢和樹 · 6問 · 3年前圧縮天然ガス自動車
圧縮天然ガス自動車
6問 • 3年前筒内噴射式ガソリンエンジン
筒内噴射式ガソリンエンジン
吉沢和樹 · 16問 · 3年前筒内噴射式ガソリンエンジン
筒内噴射式ガソリンエンジン
16問 • 3年前エンジン故障診断
エンジン故障診断
吉沢和樹 · 9回閲覧 · 40問 · 3年前エンジン故障診断
エンジン故障診断
9回閲覧 • 40問 • 3年前電子制御式AT
電子制御式AT
吉沢和樹 · 13問 · 2年前電子制御式AT
電子制御式AT
13問 • 2年前無段変速機(CVT)
無段変速機(CVT)
吉沢和樹 · 9回閲覧 · 9問 · 2年前無段変速機(CVT)
無段変速機(CVT)
9回閲覧 • 9問 • 2年前ABS:アンチロックブレーキシステム
ABS:アンチロックブレーキシステム
吉沢和樹 · 3回閲覧 · 10問 · 2年前ABS:アンチロックブレーキシステム
ABS:アンチロックブレーキシステム
3回閲覧 • 10問 • 2年前車両安定制御装置
車両安定制御装置
吉沢和樹 · 9問 · 2年前車両安定制御装置
車両安定制御装置
9問 • 2年前オートエアコン
オートエアコン
吉沢和樹 · 12回閲覧 · 13問 · 2年前オートエアコン
オートエアコン
12回閲覧 • 13問 • 2年前SRS エアバック
SRS エアバック
吉沢和樹 · 8問 · 2年前SRS エアバック
SRS エアバック
8問 • 2年前電子制御式AT
電子制御式AT
吉沢和樹 · 5回閲覧 · 11問 · 2年前電子制御式AT
電子制御式AT
5回閲覧 • 11問 • 2年前EPS
EPS
吉沢和樹 · 7問 · 2年前EPS
EPS
7問 • 2年前ABS
ABS
吉沢和樹 · 3回閲覧 · 7問 · 2年前ABS
ABS
3回閲覧 • 7問 • 2年前オートエアコン
オートエアコン
吉沢和樹 · 7問 · 2年前オートエアコン
オートエアコン
7問 • 2年前環境問題
環境問題
吉沢和樹 · 17問 · 2年前環境問題
環境問題
17問 • 2年前安全管理
安全管理
吉沢和樹 · 43問 · 2年前安全管理
安全管理
43問 • 2年前車両法
車両法
吉沢和樹 · 3回閲覧 · 19問 · 2年前車両法
車両法
3回閲覧 • 19問 • 2年前振動騒音
振動騒音
吉沢和樹 · 14回閲覧 · 32問 · 2年前振動騒音
振動騒音
14回閲覧 • 32問 • 2年前点検整備
点検整備
吉沢和樹 · 4回閲覧 · 13問 · 2年前点検整備
点検整備
4回閲覧 • 13問 • 2年前保安基準
保安基準
吉沢和樹 · 8回閲覧 · 25問 · 2年前保安基準
保安基準
8回閲覧 • 25問 • 2年前問題一覧
1
【1】図1に示すモード別信号電圧特性をもつ図2のEPSの電子式モード切り替えスイッチ回路の点検に関する記述として,不適切なものは次のうちどれか。 [R4.3]2.重め(+)モードに切り替えたときに,V1とV2の電圧値が5V一定で変化しない場合,センサ·アンプの異常は考えられるが,EPS·ECU本体の異常は考えられない。
2
【2】図1に示すモード別信号電圧特性をもつ図2のEPSの電子式モード切り替えスイッチ回路の点検に関する記述として,不適切なものは次のうちどれか(図1と図2は【1】と同じ)。[H29.3/H26.3]4.標準(●)モードのときに,V5とV6の電圧値が0V一定で変化しない場合,EPS·ECU本体の異常,軽め(一)側信号線の短絡(地絡)は考えられるが,センサ·アンプの異常は考えられない。
3
【3】図1に示すモード別信号電圧特性をもつ図2のEPSの電子式モード切り替えスイッチ回路の点検に関する記述として,適切なものは次のうちどれか。 [R3.3/H27.3]1.軽め(一)モードのときに,V3とV4に5Vの電圧が発生する場合,センサ·アンプ/出力回路の異常は考えられるが,EPS·ECUアース線の断線は考えられない。また,V3とV4の電圧値が異なる場合,軽め(一)側信号線の断線が考えられる。
4
【1】EPSのトルク·センサに,図1の異常検知範囲と,図2の信号電圧特性をもつMREセンサを用いた,図3のトルク·センサ回路のIGスイッチON時における異常検知に関する記述として,不適切なものは次のうちどれか。[H25.3]2.②の箇所で線間短絡がある場合,EPS·ECU内5V安定化電源回路→トルク·センサ→信号アース線,及びトルク·センサ→信号線EPS·ECUに電流を流す回路構成がなくなるため,入力回路には,信号電圧0Vが入力され,マイコンは,下限値の閾値をダウン·エッジする信号電圧を検出して異常検知を行う。
5
【2】EPSのトルク·センサに,図1の信号電圧特性をもつ差動同軸トランスを用いた図3の差動トランス式トルク·センサ回路の点検に関する記述として,適切なものは次のうちどれか。[R5.3/H30.3]4.ステアリング·ホイールをCCW方向一杯に転舵してロックさせたときに,V1とV3の信号電圧波形が,図4のコイルaとコイルbの信号電圧波形のまま変化しない場合,ムービング·コアの異常は考えられるが,信号線の異常(断線又は接触抵抗などの増大)は考えられない。
6
【3】EPSのトルク·センサに,図1の信号電圧特性をもつ差動同軸トランスを用いた図2の差動トランス式トルク·センサ回路の点検に関する記述として,不適切なものは次のうちどれか(図1~図4はいずれも【2】と同じ)。 [R3.3/H28.3]1.ステアリング·ホイールが直進·中立(反力なし)のときに,V3とV4の電圧値が異なる場合,EPS·ECU本体の異常,コイルb側駆動線の異常(断線又は接触抵抗などの増大),信号線の異常(断線又は接触抵抗などの増大)が考えられる。
7
【1】EPSにおけるセンサと図に示すマイコンが異常検知できる範囲の組み合わせとして,適切なものは次のうちどれか。[R3.3]1
8
【2】EPSにおけるセンサと図に示すマイコンが異常検知できる範囲の組み合わせとして,適切なものは次のうちどれか。[H26.3]3
9
【1】図1に示すEPSのDCブラシ·モータの駆動回路の点検に関する記述として,適切なものは次のうちどれか。[H31.3/H26.3]3.ステアリング·ホイールを,右旋回方向(CW)に一定操舵力で操舵したときに,V1がOVの場合は,EPS·ECU本体の異常,駆動アンプの異常,モータの異常が考えられる。
10
【1】図に示すEPSのDCブラシレス·モータの回路で,ステアリング·ホイールを右旋回方向(CW)に一定操舵力で操舵しているときの回路点検に関する記述として,不適切なものは次のうちどれか。ただし,回路中のロード·リミッタの作動やフィードバック·センサの異常の影響はないものとする。[H25.3]2.V5とV6に電圧が発生しない場合,EPS·ECU本体の異常及び駆動アンプの異常は考えられるが,U+信号線の短絡(地絡)は考えられない。
11
【1】EPS·ECUの制御に関する記述として,不適切なものは次のうちどれか。4.もどり制御では,ステアリングの操舵速度が増速したときに,モータの回転による逆起電力によって発生する回生電流が流れ,その結果モータ電流が多くなるため,モータの回転速度に応じて回生電流を制御している。
12
【2】EPS·ECUの制御に関する記述として,不適切なものは次のうちどれか。 [R4.3]1.ダンピング制御は,ステアリングの操舵速度が減速したときに,モータの回転による逆起電力によって発生する回生電流が流れ,その結果モータ電流が多くなるため,モータの回転速度に応じて回生電流を制御している。
13
【3】EPS·ECUの制御に関する記述として,適切なものは次のうちどれか。 [H29.3]2.イナーシャ制御は,モータに流すベース電流をステアリング操作の増速時には増加させ,減速時には減少させることで,モータが持つ回転体の慣性により,起動時にはトルクが不足し,停止時にはトルクが継続する影響を低減している。
14
【4】EPS·ECUの制御に関する記述として,適切なものは次のうちどれか。 [H31.3]2.もどり制御では,ステアリングの操舵速度が減速したときに,モータの回転による逆起電力によって発生する回生電流が流れ,その結果モータ電流が多くなるため,モータの回転速度に応じて回生電流を制御している。