問題
【1】リニア駆動アクチュエータに関する記述として,不適切なものは次のうちどれか。[R2.3]
問題
【2】アクチュエータに関する記述として,適切なものは次のうちどれか。 [R4.3/H29.3]
問題
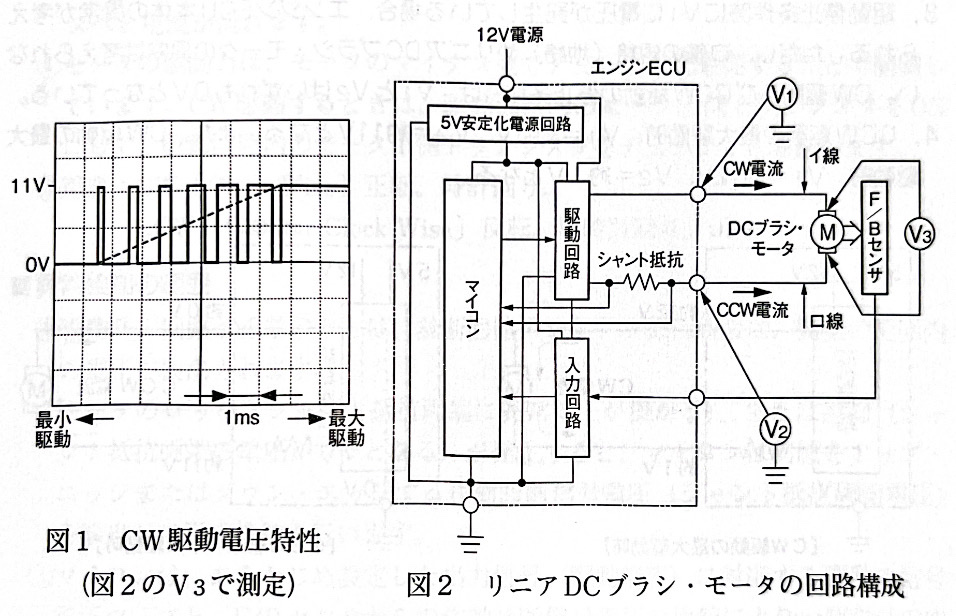
【1】EGRバルブなどに用いられている図1の駆動電圧特性をもつ図2のリニアDCブラシ·モータ(PWMの小規模アクチュエータ)回路の点検を,オシロスコープを用いて行ったときに関する記述として,適切なものは次のうちどれか。ただし,オシロスコープによる電圧の読みは,リニア電圧に置き換えて読むものとする。[R5.3/H30.3]
問題
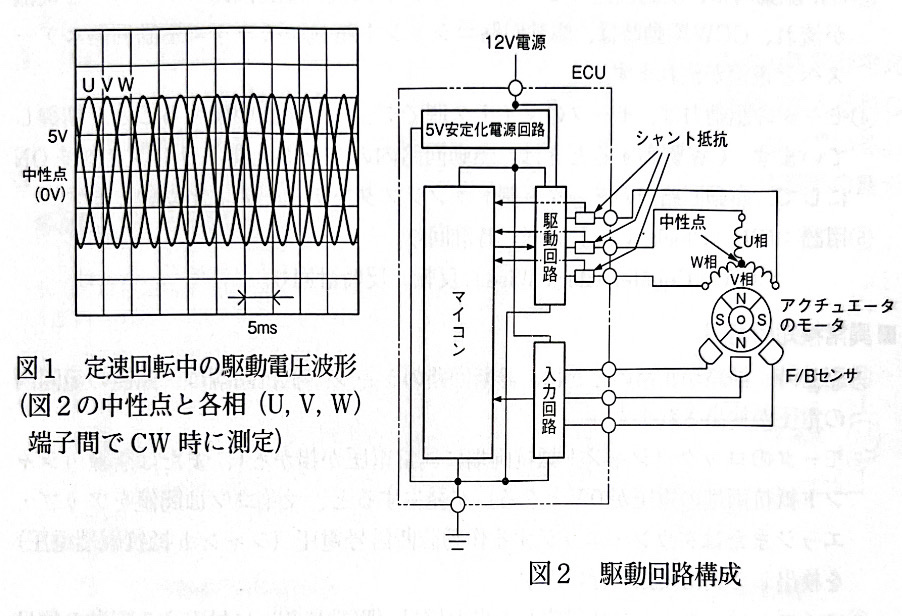
【1】電子制御式スロットル装置などに用いられている図1の駆動電圧波形を示す図2のリニアDCブラシレス·モータ(三相交流の小規模のアクチュエータ)の駆動回路に関する記述として,不適切なものは次のうちどれか。 [R3.3/H29.3]
問題
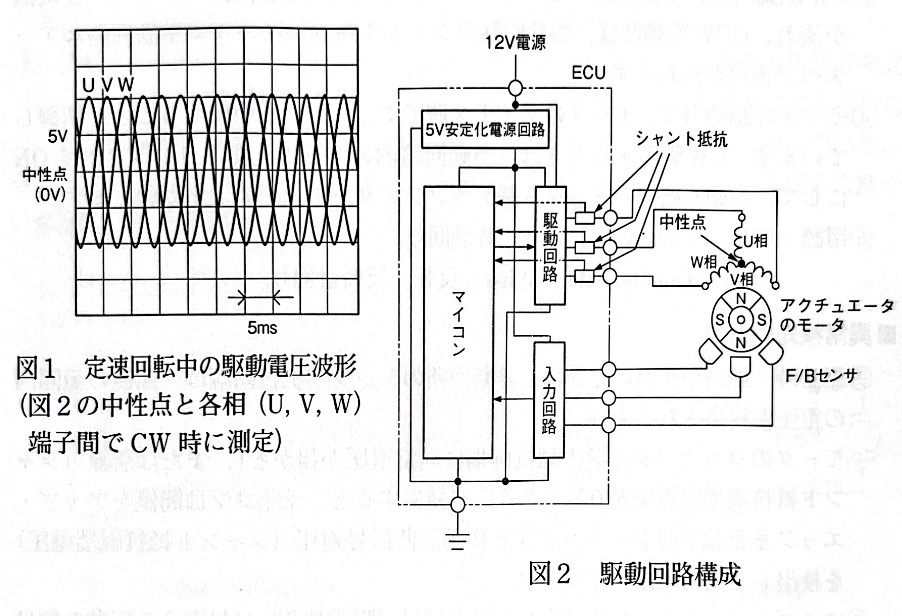
【2】電子制御式スロットル装置などに用いられている図1の駆動電圧波形をもつ図2のリニアDCブラシレス·モータ(三相交流の小規模のアクチュエータ)の駆動回路に関する記述として,不適切なものは次のうちどれか(図1と2は【1】と同じ)。[R4.3]
問題
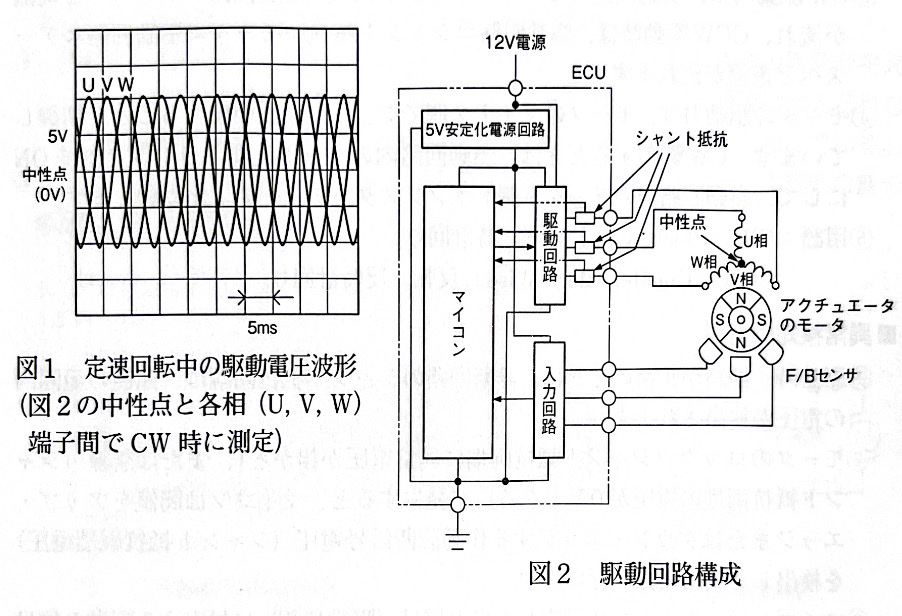
【3】電子制御式スロットル装置などに用いられている図1の駆動電圧波形をもつ図2のリニアDCブラシレス·モータ(三相交流の小規模のアクチュエータ)の駆動回路に関する記述として,適切なものは次のうちどれか(図1と2は【1】と同じ)。[H31.3]
問題
【1】センサとアクチュエータに関する記述として,不適切なものは次のうちどれか。[H30.3]
リニア駆動アクチュエーター
 暗記メーカー
得点
0 / 7
正答率
0%
正解: 0
不正解: 0
未解答: 7
サーキットテスター

サーキットテスター
吉沢和樹 · 38回閲覧 · 10問 · 3年前サーキットテスター
サーキットテスター
38回閲覧 • 10問 • 3年前オシロスコープ
オシロスコープ
吉沢和樹 · 4回閲覧 · 9問 · 3年前オシロスコープ
オシロスコープ
4回閲覧 • 9問 • 3年前記述問題 上下巻
記述問題 上下巻
吉沢和樹 · 4回閲覧 · 402問 · 2年前記述問題 上下巻
記述問題 上下巻
4回閲覧 • 402問 • 2年前リニア信号センサ
リニア信号センサ
吉沢和樹 · 14問 · 3年前リニア信号センサ
リニア信号センサ
14問 • 3年前記述問題 上巻
記述問題 上巻
吉沢和樹 · 7回閲覧 · 140問 · 3年前記述問題 上巻
記述問題 上巻
7回閲覧 • 140問 • 3年前記述問題 下巻
記述問題 下巻
吉沢和樹 · 261問 · 2年前記述問題 下巻
記述問題 下巻
261問 • 2年前記述問題 上下巻
記述問題 上下巻
吉沢和樹 · 4回閲覧 · 402問 · 2年前記述問題 上下巻
記述問題 上下巻
4回閲覧 • 402問 • 2年前記述問題 上巻
記述問題 上巻
吉沢和樹 · 5回閲覧 · 140問 · 2年前記述問題 上巻
記述問題 上巻
5回閲覧 • 140問 • 2年前記述問題 下巻
記述問題 下巻
吉沢和樹 · 4回閲覧 · 261問 · 2年前記述問題 下巻
記述問題 下巻
4回閲覧 • 261問 • 2年前計算特化
計算特化
吉沢和樹 · 25回閲覧 · 43問 · 3年前計算特化
計算特化
25回閲覧 • 43問 • 3年前スイッチング駆動アクチュエーター
スイッチング駆動アクチュエーター
吉沢和樹 · 7回閲覧 · 14問 · 3年前スイッチング駆動アクチュエーター
スイッチング駆動アクチュエーター
7回閲覧 • 14問 • 3年前通信関係
通信関係
吉沢和樹 · 4回閲覧 · 10問 · 3年前通信関係
通信関係
4回閲覧 • 10問 • 3年前制御関係
制御関係
吉沢和樹 · 3回閲覧 · 9問 · 3年前制御関係
制御関係
3回閲覧 • 9問 • 3年前ハイブリッド車
ハイブリッド車
吉沢和樹 · 12問 · 3年前ハイブリッド車
ハイブリッド車
12問 • 3年前圧縮天然ガス自動車
圧縮天然ガス自動車
吉沢和樹 · 6問 · 3年前圧縮天然ガス自動車
圧縮天然ガス自動車
6問 • 3年前筒内噴射式ガソリンエンジン
筒内噴射式ガソリンエンジン
吉沢和樹 · 16問 · 3年前筒内噴射式ガソリンエンジン
筒内噴射式ガソリンエンジン
16問 • 3年前エンジン故障診断
エンジン故障診断
吉沢和樹 · 9回閲覧 · 40問 · 3年前エンジン故障診断
エンジン故障診断
9回閲覧 • 40問 • 3年前電子制御式AT
電子制御式AT
吉沢和樹 · 13問 · 2年前電子制御式AT
電子制御式AT
13問 • 2年前無段変速機(CVT)
無段変速機(CVT)
吉沢和樹 · 9回閲覧 · 9問 · 2年前無段変速機(CVT)
無段変速機(CVT)
9回閲覧 • 9問 • 2年前電動式パワーステアリング(EPS)
電動式パワーステアリング(EPS)
吉沢和樹 · 3回閲覧 · 14問 · 2年前電動式パワーステアリング(EPS)
電動式パワーステアリング(EPS)
3回閲覧 • 14問 • 2年前ABS:アンチロックブレーキシステム
ABS:アンチロックブレーキシステム
吉沢和樹 · 3回閲覧 · 10問 · 2年前ABS:アンチロックブレーキシステム
ABS:アンチロックブレーキシステム
3回閲覧 • 10問 • 2年前車両安定制御装置
車両安定制御装置
吉沢和樹 · 9問 · 2年前車両安定制御装置
車両安定制御装置
9問 • 2年前オートエアコン
オートエアコン
吉沢和樹 · 12回閲覧 · 13問 · 2年前オートエアコン
オートエアコン
12回閲覧 • 13問 • 2年前SRS エアバック
SRS エアバック
吉沢和樹 · 8問 · 2年前SRS エアバック
SRS エアバック
8問 • 2年前電子制御式AT
電子制御式AT
吉沢和樹 · 5回閲覧 · 11問 · 2年前電子制御式AT
電子制御式AT
5回閲覧 • 11問 • 2年前EPS
EPS
吉沢和樹 · 7問 · 2年前EPS
EPS
7問 • 2年前ABS
ABS
吉沢和樹 · 3回閲覧 · 7問 · 2年前ABS
ABS
3回閲覧 • 7問 • 2年前オートエアコン
オートエアコン
吉沢和樹 · 7問 · 2年前オートエアコン
オートエアコン
7問 • 2年前環境問題
環境問題
吉沢和樹 · 17問 · 2年前環境問題
環境問題
17問 • 2年前安全管理
安全管理
吉沢和樹 · 43問 · 2年前安全管理
安全管理
43問 • 2年前車両法
車両法
吉沢和樹 · 3回閲覧 · 19問 · 2年前車両法
車両法
3回閲覧 • 19問 • 2年前振動騒音
振動騒音
吉沢和樹 · 14回閲覧 · 32問 · 2年前振動騒音
振動騒音
14回閲覧 • 32問 • 2年前点検整備
点検整備
吉沢和樹 · 4回閲覧 · 13問 · 2年前点検整備
点検整備
4回閲覧 • 13問 • 2年前保安基準
保安基準
吉沢和樹 · 8回閲覧 · 25問 · 2年前保安基準
保安基準
8回閲覧 • 25問 • 2年前問題一覧
1
【1】リニア駆動アクチュエータに関する記述として,不適切なものは次のうちどれか。[R2.3]2.リニアDCブラシレス·モータは,駆動回路のインバータで直流を単相交流に変換して活用するもので,ロータ·コイルの代わりにパーマネント·マグネットを用いたものが多く使用されている。
2
【2】アクチュエータに関する記述として,適切なものは次のうちどれか。 [R4.3/H29.3]1.イグニション·コイルは,スイッチング駆動アクチュエータのトランスフォーマに該当し,ステップ·アップのトランスフォーマが用いられており,自己誘導作用で一次コイルに入力した電圧を相互誘導作用で二次コイルに発生させている。
3
【1】EGRバルブなどに用いられている図1の駆動電圧特性をもつ図2のリニアDCブラシ·モータ(PWMの小規模アクチュエータ)回路の点検を,オシロスコープを用いて行ったときに関する記述として,適切なものは次のうちどれか。ただし,オシロスコープによる電圧の読みは,リニア電圧に置き換えて読むものとする。[R5.3/H30.3]4.CCW駆動の最大駆動時にV1の電圧が約OVで,CW駆動の最大駆動時にV2の電圧が約1Vの場合,イ線と口線は正常である。
4
【1】電子制御式スロットル装置などに用いられている図1の駆動電圧波形を示す図2のリニアDCブラシレス·モータ(三相交流の小規模のアクチュエータ)の駆動回路に関する記述として,不適切なものは次のうちどれか。 [R3.3/H29.3]2.リニアDCブラシレス·モータの駆動速度は,ホール素子などのF/Bセンサを用いて,ECUがU相,V相,W相の各相の電流を検出して算定する。
5
【2】電子制御式スロットル装置などに用いられている図1の駆動電圧波形をもつ図2のリニアDCブラシレス·モータ(三相交流の小規模のアクチュエータ)の駆動回路に関する記述として,不適切なものは次のうちどれか(図1と2は【1】と同じ)。[R4.3]4.リニアDCブラシレス·モータの駆動回路の異常検知は,駆動信号電圧に基づき,診断回路(シャント抵抗両端の電圧検出)によりマイコンが検出している。モータが断線した場合,シャント抵抗両端に異常電圧が掛かるため,マイコンは,診断信号電圧が閾値をアップ·エッジする電圧を検出して異常検知を行う。
6
【3】電子制御式スロットル装置などに用いられている図1の駆動電圧波形をもつ図2のリニアDCブラシレス·モータ(三相交流の小規模のアクチュエータ)の駆動回路に関する記述として,適切なものは次のうちどれか(図1と2は【1】と同じ)。[H31.3]1.リニアDCブラシレス·モータのCW駆動時にモータ駆動線に短絡(地絡)が発生した場合,シャント抵抗による診断回路により,マイコンは閾値をアップ·エッジする電圧を検出して異常検知を行う。
7
【1】センサとアクチュエータに関する記述として,不適切なものは次のうちどれか。[H30.3]2.ステッピング·モータは,リニア駆動アクチュエータに該当し,ステータの励磁コイルの駆動方式には,バイポーラ方式とユニポーラ方式とがある。バイポーラ方式の場合,コイル一相に対して2個のトランジスタが必要となる。