問題
【1】CAN通信に関する記述として,適切なものは次のうちどれか。[R2.3]
問題
【2】CAN通信に関する記述として,不適切なものは次のうちどれか。[H28.3]
問題
【3】CAN通信に関する記述として,適切なものは次のうちどれか。[R4.3]
問題
【4】CAN通信システムに関する記述として,適切なものは次のうちどれか。 [R5.3/H30.3]
問題
【5】CAN通信システムに関して述べた(イ)~(ハ)の文章の正誤の組み合わせとして,適切なものは次のうちどれか。[H29.3] (イ)CAN通信の「メッセージ」のデータ構成の「コントロール·フィールド」とは,メッセージの信号量を表し,「データ·フィールド」とは,実際の信号(0-64bit)を表し,「識別子フィールド」とは,複数のメッセージが同時に送信されそうになったときの優先順位を表す。 (口)ECUに内蔵されたマイコンの情報の送信は,CANコントローラの送信データ(TxD)窓口を介してCANトランシーバで行う。 (ハ)高速CAN通信信号において,CAN-H線とCAN-L線間とに電圧差が発生している状態(ドミナント2V)をデジタル信号の「0」とし,CAN-H線とCAN-L線間とに電圧差が発生していない状態(レセシブOV)をデジタル信号の「1」としている。
問題
【6】CAN通信に関する記述として,適切なものは次のうちどれか。 [R3.3/H27.3]
問題
【7】CAN通信に関する記述として,適切なものは次のうちどれか。[H31.3]
問題
【8】CAN通信に関する記述として,不適切なものは次のうちどれか。[H26.3]
問題
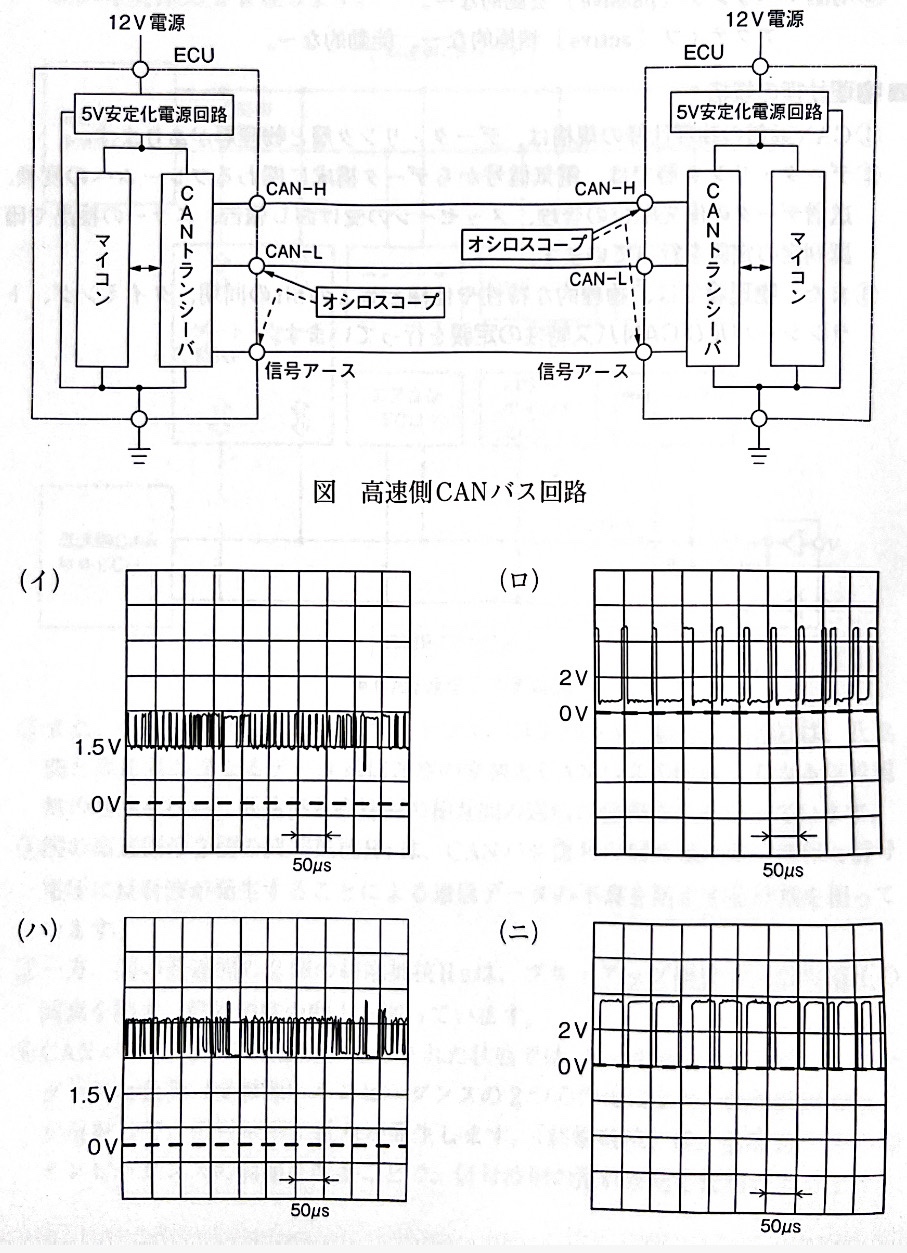
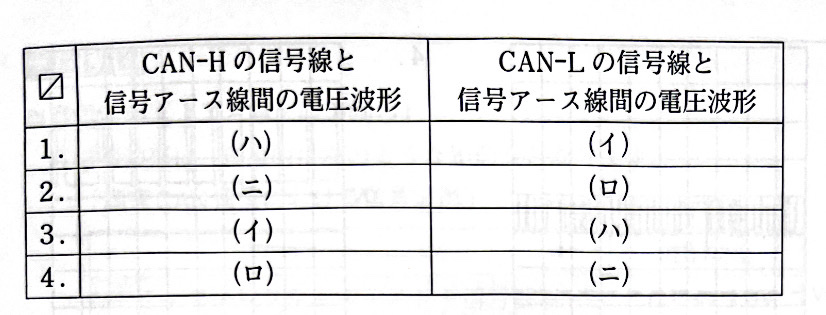
【1】図に示す高速側CANバス回路をオシロスコープで点検したときの電圧波形の組み合わせとして,適切なものは次のうちどれか。[R2.3/H27.3]
問題
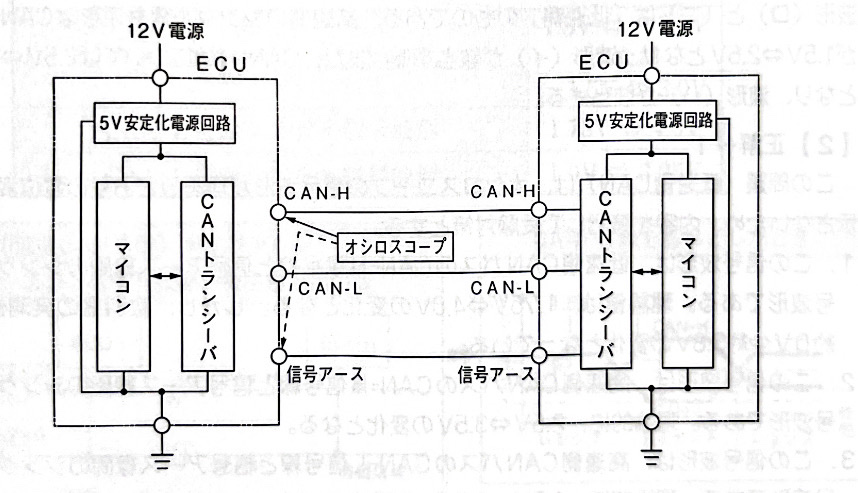
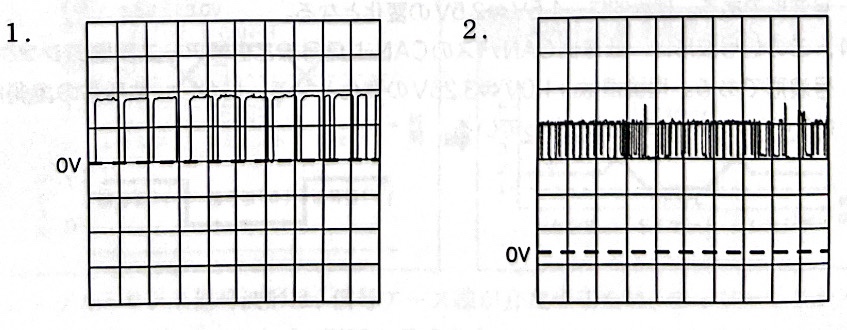
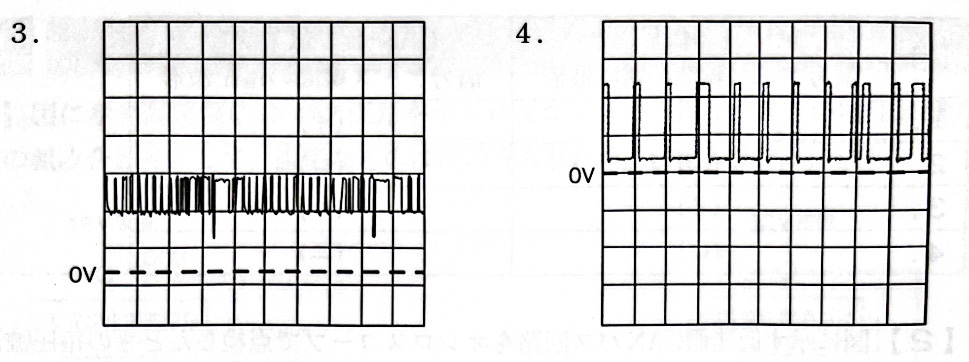
【2】図に示す低速側CANバス回路をオシロスコープで点検したときの電圧波形として,適切なものは次のうちどれか。ただし,オシロスコープの設定は「プローブ=x1」としし,1と4が「VV/DIV=2V,TIME/DIV=50μs2と3を「V/DIV=1V,TIME/DIV=50μs」とする。[H26.3
通信関係
 暗記メーカー
得点
0 / 10
正答率
0%
正解: 0
不正解: 0
未解答: 10
サーキットテスター

サーキットテスター
吉沢和樹 · 38回閲覧 · 10問 · 3年前サーキットテスター
サーキットテスター
38回閲覧 • 10問 • 3年前オシロスコープ
オシロスコープ
吉沢和樹 · 4回閲覧 · 9問 · 3年前オシロスコープ
オシロスコープ
4回閲覧 • 9問 • 3年前記述問題 上下巻
記述問題 上下巻
吉沢和樹 · 4回閲覧 · 402問 · 2年前記述問題 上下巻
記述問題 上下巻
4回閲覧 • 402問 • 2年前リニア信号センサ
リニア信号センサ
吉沢和樹 · 14問 · 3年前リニア信号センサ
リニア信号センサ
14問 • 3年前記述問題 上巻
記述問題 上巻
吉沢和樹 · 7回閲覧 · 140問 · 3年前記述問題 上巻
記述問題 上巻
7回閲覧 • 140問 • 3年前記述問題 下巻
記述問題 下巻
吉沢和樹 · 261問 · 2年前記述問題 下巻
記述問題 下巻
261問 • 2年前記述問題 上下巻
記述問題 上下巻
吉沢和樹 · 4回閲覧 · 402問 · 2年前記述問題 上下巻
記述問題 上下巻
4回閲覧 • 402問 • 2年前記述問題 上巻
記述問題 上巻
吉沢和樹 · 5回閲覧 · 140問 · 2年前記述問題 上巻
記述問題 上巻
5回閲覧 • 140問 • 2年前記述問題 下巻
記述問題 下巻
吉沢和樹 · 4回閲覧 · 261問 · 2年前記述問題 下巻
記述問題 下巻
4回閲覧 • 261問 • 2年前計算特化
計算特化
吉沢和樹 · 25回閲覧 · 43問 · 3年前計算特化
計算特化
25回閲覧 • 43問 • 3年前スイッチング駆動アクチュエーター
スイッチング駆動アクチュエーター
吉沢和樹 · 7回閲覧 · 14問 · 3年前スイッチング駆動アクチュエーター
スイッチング駆動アクチュエーター
7回閲覧 • 14問 • 3年前リニア駆動アクチュエーター
リニア駆動アクチュエーター
吉沢和樹 · 10回閲覧 · 7問 · 3年前リニア駆動アクチュエーター
リニア駆動アクチュエーター
10回閲覧 • 7問 • 3年前制御関係
制御関係
吉沢和樹 · 3回閲覧 · 9問 · 3年前制御関係
制御関係
3回閲覧 • 9問 • 3年前ハイブリッド車
ハイブリッド車
吉沢和樹 · 12問 · 3年前ハイブリッド車
ハイブリッド車
12問 • 3年前圧縮天然ガス自動車
圧縮天然ガス自動車
吉沢和樹 · 6問 · 3年前圧縮天然ガス自動車
圧縮天然ガス自動車
6問 • 3年前筒内噴射式ガソリンエンジン
筒内噴射式ガソリンエンジン
吉沢和樹 · 16問 · 3年前筒内噴射式ガソリンエンジン
筒内噴射式ガソリンエンジン
16問 • 3年前エンジン故障診断
エンジン故障診断
吉沢和樹 · 9回閲覧 · 40問 · 3年前エンジン故障診断
エンジン故障診断
9回閲覧 • 40問 • 3年前電子制御式AT
電子制御式AT
吉沢和樹 · 13問 · 2年前電子制御式AT
電子制御式AT
13問 • 2年前無段変速機(CVT)
無段変速機(CVT)
吉沢和樹 · 9回閲覧 · 9問 · 2年前無段変速機(CVT)
無段変速機(CVT)
9回閲覧 • 9問 • 2年前電動式パワーステアリング(EPS)
電動式パワーステアリング(EPS)
吉沢和樹 · 3回閲覧 · 14問 · 2年前電動式パワーステアリング(EPS)
電動式パワーステアリング(EPS)
3回閲覧 • 14問 • 2年前ABS:アンチロックブレーキシステム
ABS:アンチロックブレーキシステム
吉沢和樹 · 3回閲覧 · 10問 · 2年前ABS:アンチロックブレーキシステム
ABS:アンチロックブレーキシステム
3回閲覧 • 10問 • 2年前車両安定制御装置
車両安定制御装置
吉沢和樹 · 9問 · 2年前車両安定制御装置
車両安定制御装置
9問 • 2年前オートエアコン
オートエアコン
吉沢和樹 · 12回閲覧 · 13問 · 2年前オートエアコン
オートエアコン
12回閲覧 • 13問 • 2年前SRS エアバック
SRS エアバック
吉沢和樹 · 8問 · 2年前SRS エアバック
SRS エアバック
8問 • 2年前電子制御式AT
電子制御式AT
吉沢和樹 · 5回閲覧 · 11問 · 2年前電子制御式AT
電子制御式AT
5回閲覧 • 11問 • 2年前EPS
EPS
吉沢和樹 · 7問 · 2年前EPS
EPS
7問 • 2年前ABS
ABS
吉沢和樹 · 3回閲覧 · 7問 · 2年前ABS
ABS
3回閲覧 • 7問 • 2年前オートエアコン
オートエアコン
吉沢和樹 · 7問 · 2年前オートエアコン
オートエアコン
7問 • 2年前環境問題
環境問題
吉沢和樹 · 17問 · 2年前環境問題
環境問題
17問 • 2年前安全管理
安全管理
吉沢和樹 · 43問 · 2年前安全管理
安全管理
43問 • 2年前車両法
車両法
吉沢和樹 · 3回閲覧 · 19問 · 2年前車両法
車両法
3回閲覧 • 19問 • 2年前振動騒音
振動騒音
吉沢和樹 · 14回閲覧 · 32問 · 2年前振動騒音
振動騒音
14回閲覧 • 32問 • 2年前点検整備
点検整備
吉沢和樹 · 4回閲覧 · 13問 · 2年前点検整備
点検整備
4回閲覧 • 13問 • 2年前保安基準
保安基準
吉沢和樹 · 8回閲覧 · 25問 · 2年前保安基準
保安基準
8回閲覧 • 25問 • 2年前問題一覧
1
【1】CAN通信に関する記述として,適切なものは次のうちどれか。[R2.3]1.CAN通信の「メッセージ」のデータ構成の「コントロール·フィールド」は,メッセージの信号量を表し,「識別子フィールド」は,複数のメッセージが同時に送信されそうになったときの優先順位を表す。
2
【2】CAN通信に関する記述として,不適切なものは次のうちどれか。[H28.3]2.CAN通信の「メッセージ」のデータ構成の「コントロール·フィールド」とは,メッセージの信号量を表し,「アック·フィールド」とは,送信前に一定の演算を行った結果(演算値)を表している。
3
【3】CAN通信に関する記述として,適切なものは次のうちどれか。[R4.3]2.CAN通信の物理仕様の規格は,データ·リンク層と物理層があり,データ·リンク層では,電気信号からデータ構成に関わるフレームへの変換,送信データの優先順位の管理,メッセージの受け渡し報告,エラーの検出や確認判定の定義を,物理層では,物理的な特性や仕様としてのbitの同期,タイミング,トランシーバ及びCANバス特性の定義を行っている。
4
【4】CAN通信システムに関する記述として,適切なものは次のうちどれか。 [R5.3/H30.3]4.エンジン&AT·ECUがCANバス上にある他のECUからの送信データ(TxD)の情報を受信する場合,エンジン&AT·ECU内では,CANトランシーバを介してCANコントローラの受信データ(RxD)窓口からデータを受信してマイコンに入力している。
5
【5】CAN通信システムに関して述べた(イ)~(ハ)の文章の正誤の組み合わせとして,適切なものは次のうちどれか。[H29.3] (イ)CAN通信の「メッセージ」のデータ構成の「コントロール·フィールド」とは,メッセージの信号量を表し,「データ·フィールド」とは,実際の信号(0-64bit)を表し,「識別子フィールド」とは,複数のメッセージが同時に送信されそうになったときの優先順位を表す。 (口)ECUに内蔵されたマイコンの情報の送信は,CANコントローラの送信データ(TxD)窓口を介してCANトランシーバで行う。 (ハ)高速CAN通信信号において,CAN-H線とCAN-L線間とに電圧差が発生している状態(ドミナント2V)をデジタル信号の「0」とし,CAN-H線とCAN-L線間とに電圧差が発生していない状態(レセシブOV)をデジタル信号の「1」としている。1.正正正
6
【6】CAN通信に関する記述として,適切なものは次のうちどれか。 [R3.3/H27.3]4.CAN通信の「メッセージ」のデータ構成の「識別子フィールド」とは,複数のメッセージが同時に送信されそうになったときの優先順位を表し,「データ·フィールド」とは,実際の信号(0-64bit)を表している。
7
【7】CAN通信に関する記述として,適切なものは次のうちどれか。[H31.3]3.高速CAN通信の場合,ECUによりCAN-H線,CAN-L線に信号が出力されると,この信号電流は,両端の終端抵抗に流れ,終端抵抗による電圧降下により,CAN-H線及びCAN-L線の間には,レセシブOV,ドミナント2Vの電圧差が発生する。
8
【8】CAN通信に関する記述として,不適切なものは次のうちどれか。[H26.3]1.CAN通信の「メッセージ」のデータ構成の「CRCフレーム」は,メッセージ間の区切りを表しており,複数のデータを送受信するために必要不可欠なものである。
9
【1】図に示す高速側CANバス回路をオシロスコープで点検したときの電圧波形の組み合わせとして,適切なものは次のうちどれか。[R2.3/H27.3]1
10
【2】図に示す低速側CANバス回路をオシロスコープで点検したときの電圧波形として,適切なものは次のうちどれか。ただし,オシロスコープの設定は「プローブ=x1」としし,1と4が「VV/DIV=2V,TIME/DIV=50μs2と3を「V/DIV=1V,TIME/DIV=50μs」とする。[H26.31